Questa volta la cosa che mi ha incuriosito non è stata vedere un robot che balla. Di umanoidi che ballano ormai ne abbiamo visti abbastanza. Mi ha incuriosito il modo nel quale Galbot sostiene di ottenere quei movimenti. ET1 non nascerebbe semplicemente con una biblioteca di coreografie preparate in precedenza.
Il progetto ruota intorno ad AstraBrain, una famiglia di modelli di embodied AI con la quale Galbot vuole costruire una macchina capace di osservare quello che accade, comprendere una richiesta, pianificare un comportamento e imparare nuovi movimenti interagendo con una persona. E questa volta non stiamo parlando soltanto di un prototipo mostrato durante una conferenza. ET1 esiste, è stato mostrato fisicamente davanti al pubblico, Galbot ne ha pubblicato le prime specifiche ufficiali e dal 3 settembre 2026 ne ha aperto le prenotazioni in Cina. Il prezzo definitivo, però, non è ancora stato pubblicato.
PRIMA DI TUTTO, ET1 ESISTE DAVVERO
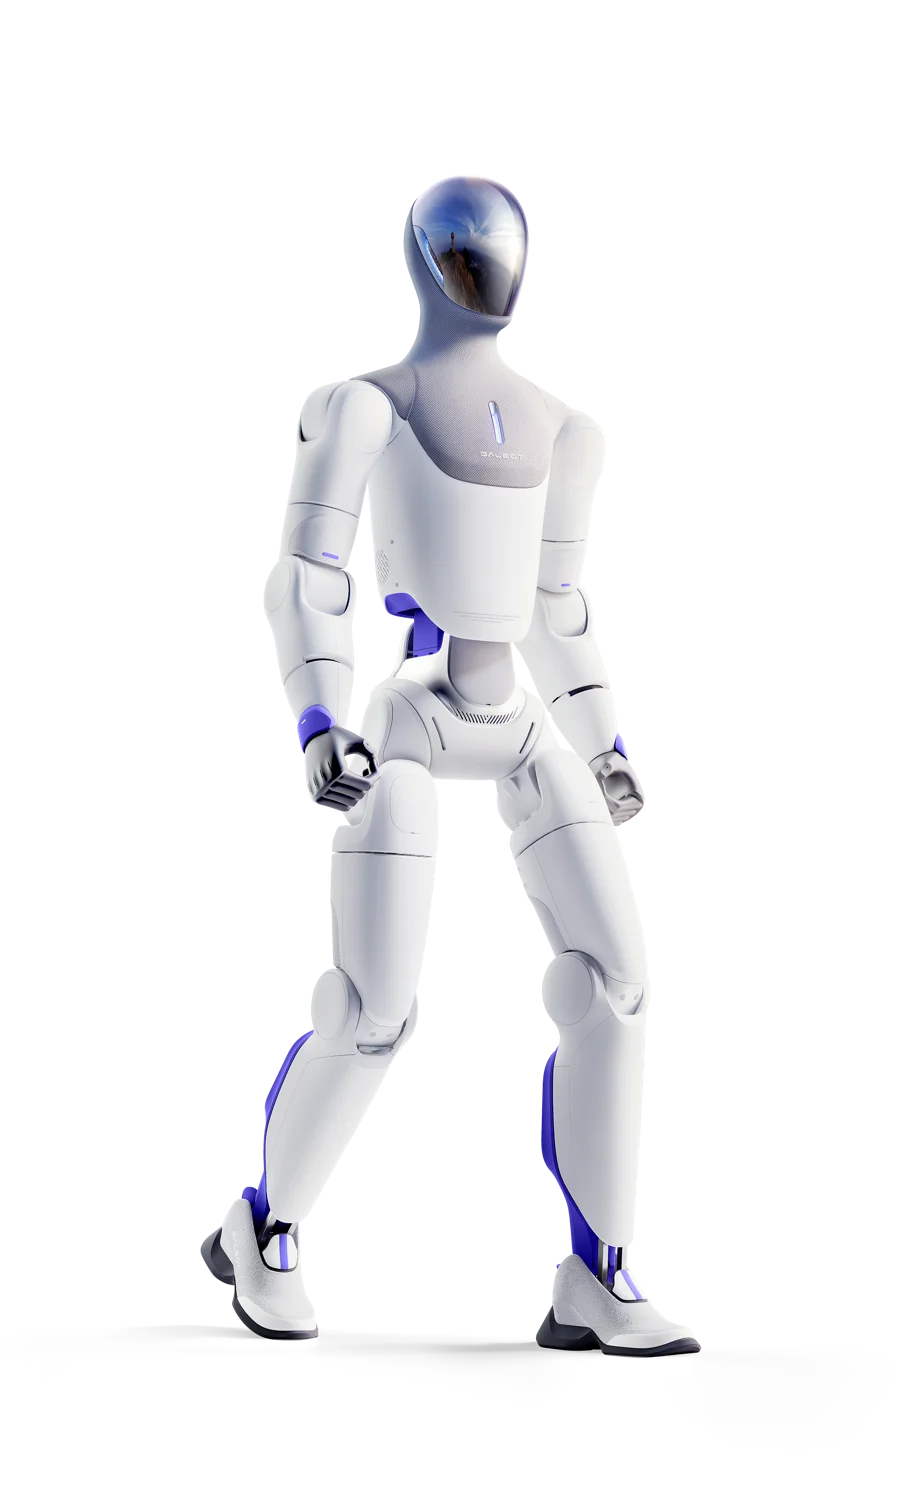
Galbot ET1, chiamato in Cina 银河星仔, qualcosa di molto vicino a "piccolo astro della Galassia", è il primo umanoide bipede di Galaxy General Robotics, società cinese fondata nel 2023 e conosciuta internazionalmente come Galbot. È stato presentato pubblicamente nell'agosto 2026 durante la World Robot Conference di Pechino. A differenza del Galbot G1, che possiede busto e braccia antropomorfe ma si muove su una base omnidirezionale a ruote, ET1 cammina realmente su due gambe.
La scheda tecnica pubblicata successivamente da Galbot indica 1.250 millimetri di altezza e 32 chilogrammi di peso compresa la batteria. È quindi molto più piccolo di AGIBOT A3 Ultra. Arriva grosso modo al petto di un adulto e pesa meno della metà di molti umanoidi full size. È una scelta progettuale che secondo me ha perfettamente senso per il tipo di utilizzo al quale sembra destinato. Un robot di 32 chilogrammi che cade vicino ad un bambino in un parco divertimenti rappresenta un problema completamente diverso rispetto ad una macchina antropomorfa da 70 o 90 chilogrammi. Galbot ha inoltre rivestito il corpo con materiali flessibili proprio per rendere più sicura l'interazione con le persone.
C'è una curiosità importante per chi ha seguito il lancio. Nei primi comunicati venivano riportati 1.230 millimetri e circa 30 chilogrammi. Oggi la pagina ufficiale del prodotto riporta invece 1.250 millimetri e 32 chilogrammi con batteria. Utilizzerei quindi questi ultimi numeri. Non si tratta necessariamente di una contraddizione misteriosa. È molto più probabile che i primi dati riguardassero il prototipo mostrato alla WRC e quelli attuali la configurazione commerciale definitiva.
CI SONO TRE ET1 E NON SONO AFFATTO UGUALI
Galbot ha predisposto tre configurazioni denominate Standard, Pro e Flagship. La versione Standard possiede 26 gradi di libertà. Pro e Flagship aggiungono dodici gradi di libertà attraverso le mani destre, portando quindi il sistema a 38. Tutte utilizzano come piattaforma principale Rockchip RK3588 insieme a Horizon Robotics RDK X5. La versione Pro aggiunge un NVIDIA Jetson Orin Nano con 40 TOPS, mentre Flagship arriva a 100 TOPS attraverso una piattaforma NVIDIA NX.
Questa differenza è tutt'altro che cosmetica. Se volessi ET1 come personaggio interattivo in una fiera, in un museo oppure all'ingresso di un hotel, la configurazione base potrebbe essere sufficiente. Se invece volessi sperimentare modelli di visione e linguaggio locali, manipolazione di oggetti e applicazioni di embodied AI, guarderei inevitabilmente Pro e soprattutto Flagship. I 100 TOPS non trasformano automaticamente il robot in un essere intelligente, ma consentono di spostare a bordo una quantità di inferenza AI che altrimenti dovrebbe essere eseguita da un computer esterno.
LA COSA DAVVERO INTERESSANTE È ASTRAINBRAIN
Galbot descrive AstraBrain come un "cervello completo" per il mondo fisico. L'architettura comprende AstraBrain-WAM per la comprensione e pianificazione generale, AstraBrain-WBC per il controllo corporeo e AstraBrain-Dex per la manipolazione con mani destre. L'idea è particolarmente interessante perché Galbot non vuole sviluppare un modello completamente differente per ogni robot. Sta cercando di costruire un'intelligenza trasferibile tra corpi diversi.
ET1 utilizza in particolare AstraBrain-Agent e AstraBrain-WBC. Quest'ultimo è descritto come un Transformer per il movimento nell'ordine dei cento milioni di parametri. Galbot afferma di avere costruito il sistema partendo da circa 100.000 ore di movimento umano, ottenute combinando motion capture ad alta precisione e retargeting di video di persone. Il risultato dovrebbe consentire al robot di generalizzare nuovi movimenti senza dover costruire ogni volta una nuova sessione di motion capture.
Qui bisogna leggere attentamente le parole. Galbot NON sta dicendo che ET1 nasce senza dati di movimento. Al contrario, il modello di base è stato addestrato su una quantità enorme di movimento umano. L'affermazione interessante è che, una volta costruito quel modello, per insegnargli una nuova abilità non dovrebbe più essere necessario realizzare ogni volta una nuova acquisizione professionale.
È una differenza enorme.
Invece di programmare "porta la gamba a questo angolo, sposta il baricentro qui, ruota il busto di tanti gradi", l'obiettivo diventa mostrare alla macchina cosa vogliamo ottenere e lasciare al modello motorio il compito di tradurlo nella propria cinematica.
QUINDI IMPARA DAVVERO GUARDANDO UNA PERSONA
Questa è precisamente una delle affermazioni centrali di Galbot. Durante la presentazione alla WRC ET1 ha eseguito una dimostrazione di street dance sincronizzandosi con un ballerino umano. Secondo il CTO He Wang il sistema riconosceva il movimento, ne estraeva la traiettoria e la trasferiva sul corpo del robot in tempo reale, senza utilizzare una coreografia semplicemente memorizzata in precedenza.
Ed è stata mostrata una seconda dimostrazione forse ancora più interessante. Al robot sarebbe stato impartito un obiettivo generico equivalente a "aiutami a vendere più snack". Secondo Galbot ET1 avrebbe autonomamente deciso di attirare l'attenzione delle persone, avvicinarsi, interagire e promuovere i prodotti. Questo è esattamente il tipo di passaggio che separa un automa programmato da un agente embodied. Non gli dico la sequenza dei movimenti. Gli dico quale risultato voglio ottenere.
Ma qui metto un grosso asterisco.
Le dimostrazioni sono state organizzate dalla stessa Galbot. Non abbiamo ancora una prova indipendente sufficientemente controllata che dimostri che l'intera sequenza sia stata generata sul momento senza script, teleoperazione o preparazione precedente. DDay, descrivendo la dimostrazione italiana, ha correttamente osservato che non era possibile verificare indipendentemente se quei comportamenti fossero realmente spontanei oppure preprogrammati. Il robot fisico è reale. Il movimento visto sul palco è reale. Il grado di autonomia cognitiva dichiarato dietro quel movimento rimane invece, almeno per ora, una dichiarazione del produttore.
I VIDEO NON SONO TUTTI UGUALI E QUI OCCORRE FARE MOLTA ATTENZIONE
C'è almeno un video promozionale precedente alla presentazione nel quale ET1 viene mostrato mentre gioca a tennis. Quello NON deve essere utilizzato come prova delle capacità fisiche del robot. È materiale CGI promozionale. Al contrario, le riprese effettuate alla World Robot Conference mostrano hardware reale che balla davanti ad un pubblico. Esistono anche filmati realizzati da persone presenti alla manifestazione e non soltanto montaggi ufficiali Galbot.
La faccenda del tennis è ancora più interessante perché Galbot ha realmente sviluppato un sistema per far giocare autonomamente un umanoide a tennis. Il progetto si chiama LATENT ed è stato realizzato insieme a ricercatori della Tsinghua University e della Peking University. Il problema è che la ricerca originale è stata eseguita utilizzando un Unitree G1, non ET1. Il sistema riconosce la traiettoria della pallina, pianifica il colpo e coordina tutto il corpo, ma non possiamo prendere quella ricerca e attribuirla retroattivamente all'hardware ET1.
Questa distinzione secondo me racconta anche qualcosa di interessante sulla strategia di Galbot. L'azienda ha sviluppato prima il cervello motorio utilizzando hardware disponibile sul mercato e soltanto dopo ha costruito il proprio bipede. È una strada molto diversa da quella di un costruttore che progetta innanzitutto motori, riduttori e articolazioni e poi cerca di capire quale AI metterci sopra.
E I MOTORI, SORPRESA, ARRIVANO PROPRIO DA UNITREE
Galbot non ha pubblicato una distinta tecnica completa degli attuatori, con modello, riduttore, coppia nominale e coppia di picco di ogni articolazione. Una fonte industriale cinese attendibile, Gasgoo, riferisce però sulla base delle informazioni diffuse al momento dell'apertura delle prenotazioni che ET1 utilizza soluzioni motoristiche Unitree.
La scelta è tutt'altro che assurda. Unitree ha ormai industrializzato attuatori per robot dinamici in quantità che poche aziende al mondo possono vantare. Galbot sembra aver deciso di non reinventare necessariamente ogni bullone del corpo e di concentrare buona parte della propria proprietà intellettuale sul controllo, sui dati e sull'intelligenza embodied.
Non sappiamo invece, almeno attraverso documentazione primaria pubblica che abbia trovato, quali siano le coppie massime dei giunti, quali rapporti di riduzione vengano utilizzati, quali encoder siano installati oppure quale frequenza raggiunga il controllo motorio dell'ET1 commerciale. Preferisco lasciare questi campi vuoti piuttosto che riempirli con numeri presi da altri robot Unitree.
VEDE, MA PER ORA GALBOT CI DICE MOLTO MENO DI AGIBOT
La scheda ufficiale indica una stereo camera. Questo significa che ET1 dispone almeno di visione binoculare e quindi della possibilità di ricavare informazione geometrica e profondità dalla scena.
Qui però la documentazione commerciale è ancora sorprendentemente scarna. Non vengono indicati risoluzione, frame rate, campo visivo, eventuali sensori RGB-D aggiuntivi, LiDAR, ultrasuoni o sensori di forza. Non vengono neppure pubblicate nella scheda ET1 le caratteristiche dei microfoni e degli altoparlanti.
Eppure sappiamo che la piattaforma è progettata per l'interazione multimodale e Galbot la mostra mentre conversa con le persone. La stessa pagina ufficiale descrive utilizzi nei quali ET1 saluta i visitatori, presenta prodotti, conversa e reagisce al pubblico. Quindi capacità audio e vocali devono evidentemente far parte del sistema o dell'allestimento commerciale, ma fino a quando Galbot non pubblicherà numero e tipo dei microfoni, risposta audio e pipeline ASR e TTS non considero corretto inventare una scheda tecnica.
Questa è una differenza importante rispetto ad A3 Ultra. Di AGIBOT possiamo già aprire una documentazione tecnica e sapere quali stream sensoriali arrivano allo sviluppatore. Per ET1 siamo ancora in una fase nella quale il produttore ci racconta molto bene l'intelligenza del robot e molto meno bene i suoi sensi.
HA PERSINO UN NOME PROPRIO, MA NON CHIAMIAMOLA AUTOCOSCIENZA
Il nome cinese ufficiale è 银河星仔. ET1 viene quindi presentato deliberatamente come un personaggio e non soltanto come una piattaforma industriale. La scelta è coerente con gli scenari dichiarati da Galbot, che comprendono parchi divertimenti, accoglienza davanti ai negozi, spettacoli di danza e performance comiche.
Che sappia riconoscere se stesso come entità separata nel senso cognitivo della parola è invece tutt'altra questione. Non ho trovato alcuna prova di self awareness e sarebbe tecnicamente scorretto attribuirgliela. Un agente software può conoscere il proprio nome, il proprio ruolo, lo stato del proprio corpo e le azioni delle quali dispone senza possedere minimamente una coscienza di sé.
La distinzione è la stessa che farei per un modello linguistico. "Io sono ET1 e posso accompagnarti all'ingresso" può essere una rappresentazione funzionale perfettamente utile senza implicare che da qualche parte dentro quei 32 chilogrammi esista qualcuno che sappia di esistere.
PER I MAKER GALBOT È MOLTO INTERESSANTE, MA C'È UN PROBLEMA
Galbot possiede un ecosistema open source decisamente serio. L'organizzazione ufficiale su GitHub pubblica GalbotSDK, OpenTrack, OpenWBT, LATENT, Humanoid-GPT, HumanTracker, UrbanVLA, RoboGesture e diversi modelli descrittivi dei robot. Una parte consistente è distribuita con licenza Apache 2.0 oppure MIT.
GalbotSDK è open source e supporta C++ e Python. La documentazione comprende controllo del robot, stato delle articolazioni, pianificazione cinematica, cinematica diretta e inversa, collision detection, navigazione, mapping, acquisizione dei sensori e inferenza percettiva. Le strutture temporali sono compatibili con ROS 2 e l'SDK contiene esempi completi sia Python sia C++.
Il problema è che al 14 settembre 2026 la documentazione pubblica dell'SDK elenca esplicitamente Galbot G1 e Galbot S1. Non ho trovato ancora una sezione ET1 equivalente.
Quindi NON scriverei oggi "compro ET1 e lo programmo con GalbotSDK" come se fosse già una capacità ufficialmente documentata. È estremamente plausibile che Galbot renda disponibile lo sviluppo di secondo livello anche sul nuovo robot, soprattutto considerando le versioni Pro e Flagship dotate appositamente di maggiore capacità di calcolo, ma non ho trovato ancora un manuale ET1 con API articolari, topic ROS 2, URDF ufficiale e procedura di deployment paragonabile a quelle disponibili per G1 e S1.
Per un maker o un laboratorio questo è, oggi, il più grande punto interrogativo.
PERÒ UNA PARTE DEL SUO CERVELLETTO È DAVVERO OPEN SOURCE
Qui la faccenda diventa molto più interessante. Nel repository ufficiale Galbot compare Humanoid-GPT, descritto dalla stessa azienda come implementazione ufficiale di AstraBrain-WBC 0.5 e pubblicato con licenza Apache 2.0. È cioè collegato direttamente alla famiglia tecnologica dalla quale deriva il controllo motorio che Galbot sta portando su ET1.
C'è poi OpenTrack, sviluppato con Tsinghua, un framework open source per il motion tracking umanoide costruito su MuJoCo JAX, capace di addestrare tracker generalisti e di utilizzare GPU multiple. Galbot ha già pubblicato codice per domain randomization, DAgger e adattamento dinamico.
LATENT è ancora più interessante. Il repository ufficiale mette a disposizione una parte della pipeline utilizzata per insegnare il tennis all'umanoide, compresi motion tracking, simulazione MuJoCo e una porzione dei dati. Non è però ancora completamente aperto. Al momento rimangono nella lista delle cose da pubblicare una parte dei dati, alcuni tracker preaddestrati, la distillazione online, il latent action model e la policy di alto livello utilizzata per giocare.
Quindi Galbot è realmente una società che pubblica ricerca e codice. Ma ancora una volta bisogna evitare una scorciatoia logica. "Galbot pubblica open source la ricerca che sta dietro ai propri robot" non significa "il firmware di ET1 è open source".
Sono due cose completamente diverse.
POSSO COLLEGARGLI CHATGPT
In linea teorica sì. In linea pratica oggi metterei ancora un asterisco molto più grande di quello messo su A3 Ultra.
Un modello di frontiera come ChatGPT, Claude o Gemini non deve necessariamente controllare direttamente un robot per poterlo governare. È sufficiente che esista un livello software capace di trasformare un'intenzione prodotta dal modello in comandi ammessi dal sistema robotico. Il modello potrebbe vedere un'immagine proveniente dalle telecamere, ricevere la trascrizione di ciò che sente ET1 e rispondere con qualcosa del tipo "accompagna il cliente alla sala 204". Un middleware locale trasformerebbe quella decisione in navigazione, locomozione e dialogo.
L'architettura AstraBrain-Agent descritta da Galbot fa già concettualmente qualcosa di molto simile. Osserva, interpreta un'istruzione, pianifica e agisce.
Ma al momento non ho trovato una API ET1 pubblica attraverso la quale io possa documentare seriamente una pipeline ChatGPT verso ET1. Non ho trovato neppure una API cloud ufficiale che permetta di comandare ET1 via Internet. Dire oggi che "ET1 è controllabile da ChatGPT" sarebbe quindi anticipare una possibilità ingegneristica estremamente plausibile trasformandola impropriamente in una caratteristica commerciale già disponibile.
La risposta corretta oggi è un'altra.
L'hardware Pro e Flagship ha capacità più che sufficiente per ospitare un bridge verso una AI di frontiera. Galbot possiede già un SDK Python e C++ per gli altri propri robot. Il proprio stack embodied è costruito intorno a modelli multimodali e agentici. Non appena Galbot documenterà le interfacce di sviluppo ET1, collegare una API OpenAI al livello decisionale dovrebbe essere tecnicamente piuttosto semplice.
Il controllo motorio rapido dovrebbe comunque rimanere a bordo. Non affiderei mai ad una chiamata Internet il compito di decidere in tempo reale la coppia del ginocchio necessaria per impedire ad un robot bipede di cadere.
L'AUTONOMIA IN BATTERIA È IL GRANDE NUMERO CHE ANCORA MANCA
Galbot dichiara esplicitamente che i 32 chilogrammi comprendono la batteria. Ma non pubblica ancora capacità in Wh, tensione, autonomia, potenza media, tempo di ricarica oppure possibilità di sostituzione a caldo.
È un'assenza importante. Per un robot destinato ad un albergo, ad un parco divertimenti o ad una fiera, sapere che balla benissimo serve relativamente poco se dopo quaranta minuti devo spegnerlo per tre ore.
Non utilizzerei quindi le autonomie che si trovano in alcune schede aggregate online. Non sono supportate dalla documentazione ufficiale ET1. Né utilizzerei le otto ore del Galbot G1. G1 utilizza una base a ruote e una batteria da 48 V e 30 Ah ed è una macchina energeticamente completamente diversa.
Per ET1, oggi, la risposta professionale è semplicemente "dato non pubblicato".
Ed è uno dei primi numeri che chiederei per iscritto a Galbot prima di versare un anticipo.
QUANTO COSTA
Al 14 settembre 2026 Galbot non ha ancora pubblicato il prezzo finale.
Questa volta però abbiamo qualcosa di più concreto di un semplice "contattaci". Il sito ufficiale contiene il pulsante Buy Now che rimanda direttamente a JD.com e sul marketplace cinese sono presenti le tre versioni Standard, Pro e Flagship. Le prenotazioni sono state aperte ufficialmente il 3 settembre. JD mostra per la versione base un deposito di prenotazione di 1.000 yuan, ma il prezzo finale risulta ancora "da pubblicare".
Secondo fonti cinesi che riportano dati comunicati dall'azienda, nelle prime 24 ore sarebbero state superate 200 prenotazioni complessive, più di 100 delle quali attraverso JD. Tratterei naturalmente questi numeri come dati commerciali comunicati da Galbot, non come vendite già consegnate e fatturate.
E soprattutto ignorerei qualsiasi sito che oggi attribuisca ad ET1 un prezzo in dollari come se fosse il listino ufficiale. Ho trovato persino una cifra di 25.000 dollari presentata esplicitamente dallo stesso sito come configurazione speculativa. Non è un prezzo Galbot.
QUINDI È GIÀ IN VENDITA
È prenotabile in Cina. Non equivale ancora a dire che sia normalmente acquistabile e consegnabile in Italia.
Questa distinzione è importante.
Il produttore ha aperto ufficialmente le prenotazioni, il proprio sito porta direttamente alla pagina JD e le tre configurazioni compaiono nel catalogo. Non ho però trovato una data ufficiale per le prime consegne, un distributore italiano, un prezzo europeo oppure documentazione pubblica relativa alla marcatura CE specifica dell'ET1.
Un'azienda italiana che volesse comprarne uno oggi dovrebbe quindi contattare direttamente Galbot e chiedere almeno prezzo export, configurazione, tempi di consegna, garanzia, assistenza europea, conformità CE, disponibilità dell'SDK ET1 e condizioni di accesso alle API prima ancora di discutere il pagamento.
IN UN HOTEL LO METTEREI, MA NON A PORTARE LE VALIGIE
Qui ET1 e A3 Ultra cominciano a separarsi nettamente.
Con 1,25 metri di altezza, 32 chilogrammi e un'impostazione esplicitamente orientata all'interazione, ET1 mi sembra molto più interessante come personaggio fisico che come lavoratore pesante.
Immaginiamo un hotel.
ET1 riconosce l'arrivo di una famiglia, si avvicina, saluta i bambini, conversa nella loro lingua, spiega dove si trova la camera, racconta quali servizi offre l'albergo e accompagna fisicamente gli ospiti verso l'ascensore. Durante un congresso può ricevere informazioni dal programma dell'evento e accompagnare i partecipanti nella sala corretta. La sera può diventare parte dell'intrattenimento. In una struttura turistica può trasformarsi in una guida fisica collegata ad una knowledge base dell'hotel e del territorio.
È molto più interessante di uno schermo con ChatGPT montato su una ruota perché possiede una presenza corporea. Guarda la persona, orienta il corpo verso di lei, gesticola, cammina accanto a lei e può imparare movimenti specifici della struttura.
Non gli farei invece trasportare trenta chilogrammi di valigie. Non abbiamo neppure un payload ufficialmente pubblicato e non sembra essere quello il progetto della macchina.
NEGOZI, MUSEI, PARCHI E FIERE SONO PROBABILMENTE IL SUO PRIMO VERO MERCATO
Galbot stessa indica quattro scenari iniziali molto chiari. Interazione nei parchi divertimenti, accoglienza davanti ai negozi, spettacoli di danza e performance comiche.
Può sembrare una destinazione meno nobile rispetto al robot operaio, ma economicamente ha parecchio senso. In questi ambienti il robot non deve ancora dimostrare di poter assemblare un cambio automobilistico per otto ore consecutive. Deve catturare l'attenzione, conversare, adattarsi alle persone e muoversi in maniera sufficientemente naturale da non sembrare un distributore automatico con le gambe.
E qui l'aspetto di ET1, le dimensioni contenute e soprattutto la capacità dichiarata di apprendere rapidamente nuove gestualità possono diventare un vantaggio commerciale reale.
Un parco divertimenti potrebbe creare un personaggio diverso ogni stagione. Un museo potrebbe insegnargli una gestualità collegata alla mostra. Un brand potrebbe costruire una performance specifica per un lancio senza dover riprogrammare manualmente decine di articolazioni.
UN'AZIENDA ITALIANA DEVE PAGARLO TUTTO E SUBITO
Non necessariamente, quando e se ET1 sarà commercialmente importabile e conforme per l'utilizzo professionale in Italia.
La strada che valuterei per prima è la Nuova Sabatini. La Legge di Bilancio 2026 ha rifinanziato la misura con ulteriori 650 milioni di euro per il 2026 e il 2027. La Sabatini permette alle PMI di finanziare attraverso banca o leasing l'acquisto di macchinari, hardware, software e tecnologie digitali nuovi. Tra gli investimenti 4.0 il MIMIT cita espressamente robotica avanzata e meccatronica.
Questo NON significa che basti scrivere "robot" sulla fattura per ottenere automaticamente l'agevolazione. Il bene deve essere correttamente inserito nel progetto aziendale e possedere i requisiti previsti dalla normativa applicabile.
Un ET1 acquistato soltanto perché è simpatico e balla nella hall sarebbe una cosa.
Un ET1 integrato con PMS, CRM, sistema informativo dell'hotel, servizi di concierge digitale, knowledge base aziendale e processi di accoglienza sarebbe un progetto completamente diverso.
Esistono poi i programmi FESR attraverso i quali Regioni e programmi nazionali finanziano innovazione e digitalizzazione delle PMI. In quel caso non esiste un "bonus ET1". Bisogna intercettare il bando appropriato e costruire un progetto nel quale il robot costituisca uno degli strumenti necessari per realizzare un nuovo servizio.
Per una startup che sviluppasse invece sopra ET1 una tecnologia originale di robotica per l'ospitalità, l'assistenza o il turismo, potrebbero diventare interessanti programmi europei di ricerca e innovazione molto più ambiziosi. Ma comprare un robot e sviluppare una nuova tecnologia europea basata su quel robot sono due attività completamente differenti e vengono finanziate in maniera completamente differente.
ET1 O A3 ULTRA
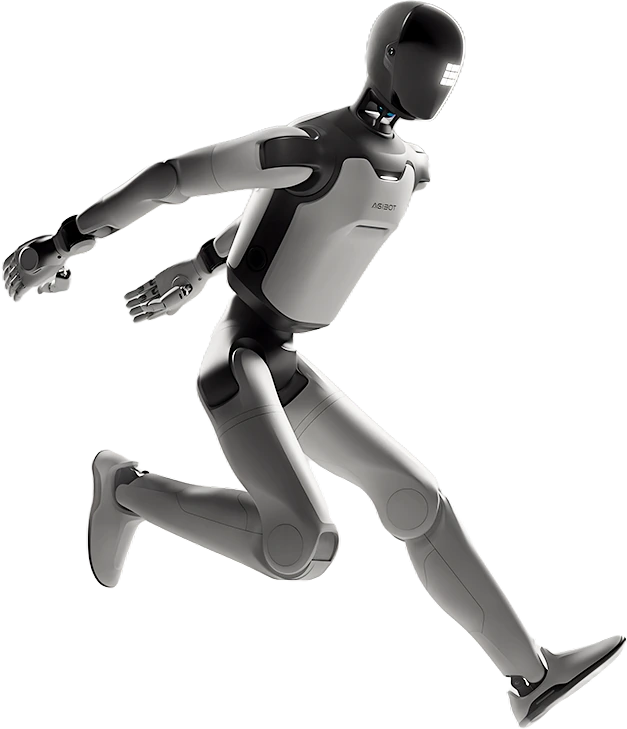
Se dovessi scegliere oggi una piattaforma per un laboratorio di robotica avanzata sulla quale avere accesso documentato a sensori, ROS 2, API e controllo delle articolazioni, sceglierei A3 Ultra. La documentazione per sviluppatori è molto più matura.
Se invece stessi cercando una macchina compatta da mettere in mezzo alle persone e fossi disposto ad accettare il rischio tecnologico di un prodotto appena arrivato sul mercato, ET1 avrebbe caratteristiche estremamente intriganti.
Pesa 32 chilogrammi invece di circa 60. È alto 125 centimetri invece di circa 174. Ha un aspetto meno intimidatorio. È stato pensato esplicitamente per l'interazione sociale. E soprattutto dietro di lui c'è una società che sta facendo una cosa che considero tecnicamente molto importante.
Galbot non sta semplicemente cercando di costruire il corpo migliore.
Sta cercando di costruire un cervello che possa cambiare corpo.
ED È PROPRIO QUESTO IL PUNTO CHE MI INTERESSA DI PIÙ
Quando guardiamo ET1 ballare rischiamo ancora una volta di guardare la cosa meno importante.
Un robot che balla è spettacolare. Un robot che impara una coreografia è molto più interessante. Un modello motorio generalista che trasferisce competenze fra corpi diversi lo è ancora di più.
Galbot ha già sviluppato sistemi di locomozione e tennis su hardware Unitree. Ha costruito robot a ruote che lavorano in negozi e farmacie. Ha sviluppato un robot industriale pesante. Ora prende la stessa filosofia di embodied intelligence e la mette dentro un bipede da 32 chilogrammi. Parte del lavoro scientifico che sta dietro a questa strategia è realmente disponibile su GitHub e può essere studiato, eseguito e modificato.
Non sappiamo ancora quanto dura la batteria. Non conosciamo la coppia dei motori. Non abbiamo ancora un SDK ET1 pubblico equivalente a quello dei fratelli G1 e S1. Non sappiamo quanto costerà la macchina dopo il deposito di prenotazione e non abbiamo ancora prove indipendenti sufficientemente controllate per accettare senza riserve tutte le affermazioni sull'apprendimento istantaneo mostrate durante le demo.
E sono lacune importanti.
Ma questa volta il punto di partenza non è un rendering.
ET1 esiste, cammina, balla davanti alle persone, è stato ripreso anche fuori dai filmati promozionali, possiede una scheda tecnica ufficiale, esistono tre configurazioni commerciali e dal 3 settembre è realmente prenotabile in Cina.
La domanda interessante quindi non è più se riusciremo a costruire un umanoide capace di muoversi come noi.
Quella risposta cominciamo ad averla.
La domanda è se riusciremo a costruire un robot al quale, invece di programmare il movimento, potremo semplicemente mostrare quello che vogliamo che impari e dirgli perché vogliamo che lo faccia.
Ed ET1 è uno dei primi robot commerciali che prova seriamente a spostare la discussione proprio lì.


Commenti
Nessun commento, per ora.
Per commentare serve un accesso. Qui siamo tutti tecnici e colleghi!
Accedi per commentare