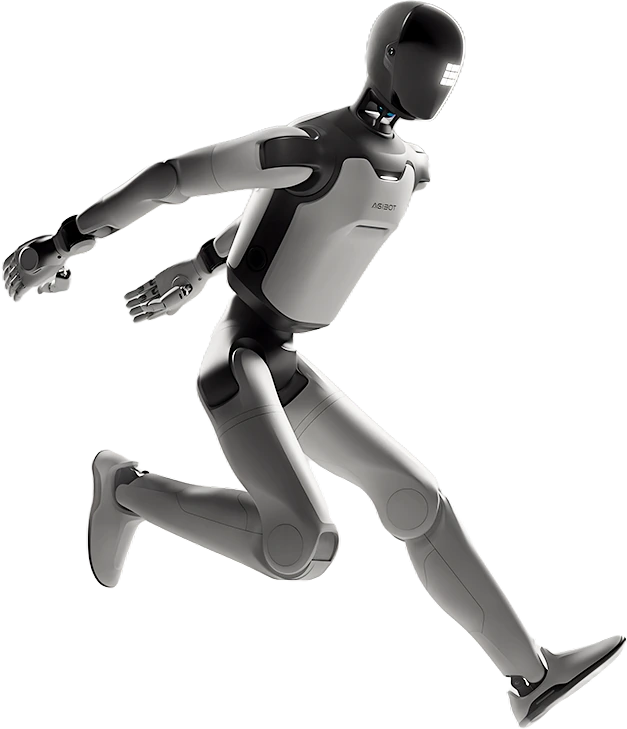
Ci sono video nei quali un umanoide esegue calci volanti, rotazioni in aria e atterraggi che fino a pochi anni fa avremmo attribuito senza pensarci troppo ad una buona CGI. Nel caso di AGIBOT il problema è che la macchina esiste davvero, le sue capacità dinamiche sono reali e buona parte dell'architettura software è documentata abbastanza bene da consentire di capire dove finisca il video promozionale e dove inizi invece un robot programmabile, collegabile ad AI esterne e già acquistabile.
La cosa più importante, però, è non confondere AGIBOT A3 con AGIBOT A3 Ultra. Sono strettamente imparentati, condividono parecchia tecnologia, ma non sono lo stesso robot. Ed i video più spettacolari con i calci volanti riguardano principalmente A3, non costituiscono quindi una prova diretta che un A3 Ultra appena tolto dalla cassa sappia fare la stessa cosa senza ulteriore sviluppo.
Prima di tutto, A3 Ultra esiste davvero
AGIBOT, precedentemente conosciuta anche come Zhiyuan Robotics, ha presentato ufficialmente A3 Ultra il 18 luglio 2026 alla World Artificial Intelligence Conference di Shanghai. Non parliamo quindi di un concept destinato ad una futura produzione. Esiste una documentazione AimDK specifica, arrivata alla versione 3.2 il 15 agosto 2026, esistono interfacce ROS 2 e HTTP JSON RPC documentate, sono disponibili modelli del robot per simulazione e diversi distributori internazionali hanno iniziato ad offrirlo commercialmente. A settembre A3 Ultra ha inoltre ricevuto a Berlino certificazioni TÜV Rheinland relative anche ai requisiti europei RED, sicurezza elettrica, meccanica e funzionale.
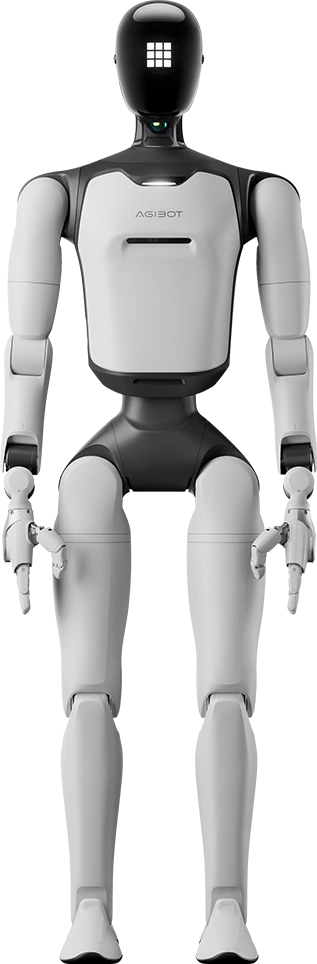
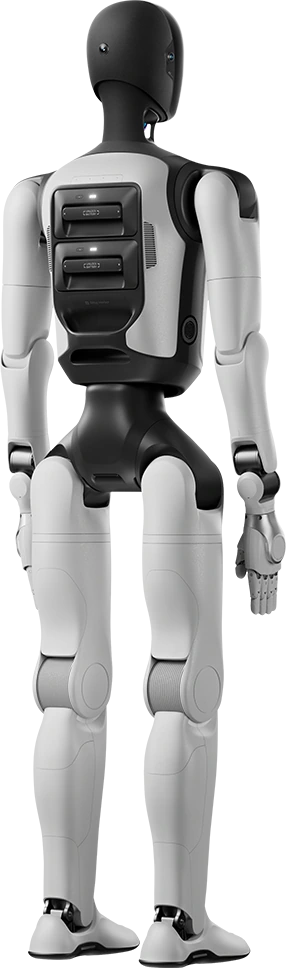
La pagina ufficiale AGIBOT lo descrive come un umanoide commerciale general purpose da circa 174 centimetri e 60 chilogrammi. Ha 51 gradi di libertà attivi nella configurazione con mani destre, sette per ciascun braccio, sei per ciascuna gamba, tre alla vita, due al collo e fino a venti complessivi nelle OmniHand. La coppia di picco dichiarata al ginocchio arriva a 320 Nm. La velocità ordinaria di camminata prevista è inferiore ad 1,2 metri al secondo, la massima dichiarata per il cammino arriva ad 1,8 m/s, quella sperimentale a 2,5 m/s e AGIBOT dichiara un massimo di corsa di 5 m/s, cioè 18 km/h. Ogni braccio può movimentare fino a 5 kg.
È già una prima indicazione interessante. Non stiamo parlando di un pupazzo motorizzato che cammina lentamente lungo un percorso predisposto, ma di una piattaforma meccatronica a dimensione umana, con un rapporto tra massa, coppia articolare e velocità che comincia ad essere realmente utilizzabile.
Dentro A3 Ultra c'è molta più potenza di calcolo di quanto serva per camminare
L'architettura è distribuita. La documentazione ufficiale descrive tre domini principali denominati MDU, HDU e ADU. I sistemi utilizzano Ubuntu 24.04 e systemd. Le unità di base impiegano SoC Rockchip RK3588, mentre A3 Ultra aggiunge una piattaforma NVIDIA Thor destinata alla parte di embodied AI. AGIBOT dichiara una capacità complessiva fino a 700 TOPS.
Questo dettaglio cambia parecchio la natura della macchina. I controlli che impediscono al robot di cadere non hanno bisogno di interrogare Internet e non devono aspettare la risposta di un grande modello linguistico. Il controllo motorio, la stabilizzazione ed i cicli rapidi devono rimanere locali. Sopra questo strato, però, possono esistere processi più lenti di percezione, pianificazione, navigazione ed interazione linguistica. È esattamente l'architettura che mi aspetterei da un robot professionale serio. Una AI esterna può decidere cosa fare, mentre un controller deterministico e molto più rapido decide come muovere realmente le articolazioni senza trasformare ogni risposta tardiva di una API in una caduta da sessanta chilogrammi.
Le capacità visive sono probabilmente la parte più interessante dell'Ultra
La dotazione percettiva è decisamente superiore a quella dell'A3 standard. Sono documentati un LiDAR 3D, una coppia di camere RGB binoculari dedicate all'interazione, tre camere fisheye per la visione circostante, camere RGB-D dedicate alla manipolazione e alla lettura del terreno, oltre ad IMU distribuite sul corpo. La documentazione espone i flussi grezzi tramite topic ROS 2. Per alcune camere sono riportati flussi RGB da 1920 per 1536 pixel a 30 fotogrammi al secondo, mentre LiDAR e sensori inerziali vengono pubblicati direttamente come dati utilizzabili dal software del progettista.
Non c'è quindi soltanto una telecamera utilizzata per mostrare una faccia sul display. Il robot può ricostruire geometricamente lo spazio circostante, riconoscere ostacoli, leggere profondità, distinguere l'area davanti alle mani da quella davanti ai piedi e fondere i dati con sistemi di localizzazione. Per l'esterno dispone di GPS e GPS RTK, per gli ambienti interni di UWB. AGIBOT dichiara per Ultra una precisione di posizionamento inferiore ad un centimetro nelle configurazioni previste. Il 5G, con eSIM e SIM fisica, si aggiunge a Wi-Fi e Bluetooth.
Questa è anche una delle differenze più concrete rispetto a molti umanoidi mostrati sui social. Se devo utilizzare un robot in una struttura industriale, in un museo, in un centro commerciale o per effettuare una ronda, non mi interessa particolarmente che sappia fare una capriola. Mi interessa che sappia dove si trova, che sappia dove sono io, che distingua un corridoio libero da un ostacolo e che possa utilizzare lo stesso ambiente progettato per una persona.
Sente, parla e può riconoscere chi ha davanti
A3 Ultra integra una matrice di otto microfoni distribuiti anteriormente e posteriormente, con captazione omnidirezionale, oltre agli altoparlanti. La documentazione consente anche di prelevare direttamente il flusso microfonico dopo riduzione del rumore, cancellazione dell'eco e Voice Activity Detection. Questo significa che lo sviluppatore non è obbligato ad utilizzare il sistema conversazionale AGIBOT. Può disattivarlo e sostituire integralmente ASR, modello linguistico, TTS e logica applicativa.
LinkSoul, il sistema di AGIBOT dedicato agli agenti conversazionali, permette inoltre di configurare nome del robot, personalità, voce, knowledge base, memoria, riconoscimento degli utenti e comportamento. Può riconoscere volti preventivamente registrati, salutare persone conosciute e differenziarle dagli sconosciuti. Il nome non è quindi una proprietà hardware immutabile. Un A3 Ultra può essere configurato, per esempio, per chiamarsi Arturo, riconoscere determinate persone, avere una propria voce ed essere istruito affinché descriva se stesso coerentemente con il ruolo assegnato.
Questo non equivale ovviamente a dire che abbia una coscienza di sé. Tecnicamente possiede invece qualcosa di molto più concreto e verificabile, cioè una rappresentazione software della propria identità funzionale, del proprio nome, delle proprie capacità e dello stato del proprio corpo. Tramite le API può conoscere posizione delle articolazioni, velocità, coppie, stato della batteria, allarmi, modalità operativa e sensori. Parlare di autocoscienza sarebbe antropomorfizzazione. Parlare di self state robotico è corretto.
Per un maker molto evoluto è una macchina sorprendentemente aperta
Qui A3 Ultra diventa particolarmente interessante. Non è open source nel senso in cui può esserlo un progetto Arduino di cui scarichiamo ogni schema elettrico, firmware e file CAD. Motori, firmware di basso livello e molte parti del controllo proprietario restano chiusi. È però una piattaforma aperta alla seconda programmazione in misura considerevole.
AimDK espone due meccanismi principali. Per i comandi a bassa frequenza viene utilizzato HTTP JSON RPC. Per flussi continui, sensori e controllo articolare viene utilizzato ROS 2 Jazzy con Fast DDS. AGIBOT dice esplicitamente che il linguaggio di programmazione non è vincolato. Se un linguaggio sa inviare richieste HTTP può utilizzare le RPC. Se dispone di binding ROS 2 compatibili può pubblicare e sottoscrivere i topic del robot.
Python è evidentemente uno dei percorsi privilegiati. Gli esempi ufficiali mostrano script Python per cambiare stato di movimento, comandare azioni e utilizzare il TTS. Per programmi compilati la documentazione consiglia anche Docker, quindi C++ è una scelta naturale. LinkSoul dispone inoltre di SDK Python e Java e di REST API. Il suo AgentSDK Python utilizza WebSocket e richiede Python 3.9 o superiore, mentre quello Java richiede JDK 17.
Gli esempi diventano rapidamente molto meno giocattolosi. Attraverso ROS 2 posso leggere lo stato dei quattordici giunti delle braccia, compresi posizione, velocità e coppia, e posso inviare direttamente valori di posizione alle articolazioni. Posso comandare le dita, leggere i sensori pressori delle mani e ricevere centinaia di valori tattili provenienti da dita, palmo e dorso. Posso avviare movimenti preconfezionati tramite RPC oppure sostituire il motion player con un mio programma.
Sono inoltre disponibili modelli URDF, MJCF e asset per NVIDIA Isaac Sim attraverso repository e pacchetti collegati ad AGIBOT. Sul GitHub ufficiale troviamo anche Genie Sim, ACoT-VLA, Genie Envisioner e SDK delle OmniHand. Non tutto questo software costituisce il firmware di A3 Ultra, ma l'ecosistema open source attorno alla piattaforma è reale e permette simulazione, ricerca su VLA e manipolazione prima ancora di mettere in movimento sessanta chilogrammi di robot vero.
Posso collegarlo a ChatGPT o ad un'altra AI di frontiera
Sì, tecnicamente è una delle cose più facili da immaginare, ma occorre formulare bene la risposta.
Non ho trovato una funzione ufficiale chiamata "collega ChatGPT ad A3 Ultra". Ho trovato qualcosa di più utile. AGIBOT permette di disattivare completamente il proprio sistema interattivo, ottenere audio e video dal robot, utilizzare software esterno e comandare il corpo attraverso HTTP JSON RPC e ROS 2. LinkSoul mette inoltre a disposizione callback specifiche per pipeline audio verso LLM, ASR verso LLM, audio e video verso VLM e relativi ritorni verso TTS.
In altre parole un server potrebbe ricevere quello che A3 vede e sente, inviarne una parte ad un modello di frontiera, ottenere una decisione strutturata e tradurla in un'azione ammessa dal robot. Non c'è un vincolo tecnico che impedisca di utilizzare OpenAI, Anthropic, Gemini o un modello locale. La parte sensata dell'architettura sarebbe però questa. Il modello decide l'intento e la sequenza ad alto livello, il software intermedio verifica che il comando sia consentito, il controller locale esegue il movimento.
E qui farei molta attenzione a non collegare mai direttamente un LLM ai valori di coppia delle articolazioni. Un modello di frontiera può decidere "vai alla porta, cerca Federico e portagli questa scatola". Non dovrebbe decidere a 500 Hz quanti radianti deve ruotare il ginocchio sinistro. Quello è lavoro per il controller del robot.
Per il controllo remoto vale una considerazione analoga. Le API mostrate nella documentazione utilizzano gli indirizzi privati della rete interna 10.42.10.x. AGIBOT documenta l'accesso da un computer collegato alla stessa rete e anche l'utilizzo di un PC industriale esterno. Il robot dispone però di 5G e connettività Internet. È quindi tecnicamente semplice costruire un gateway remoto sicuro, ma non trovo documentazione che autorizzi a considerare l'interfaccia ROS 2 interna come una API pubblica direttamente esposta su Internet. Sarebbe peraltro una pessima idea dal punto di vista della sicurezza.
E quei calci volanti sono veri
Questa è la parte per la quale vale la pena essere particolarmente precisi.
I filmati esistono e provengono dalla stessa AGIBOT. La società ha pubblicato A3 mentre esegue calci volanti, rotazioni, movimenti acrobatici e sequenze marziali, dichiarando esplicitamente che si tratta di riprese reali senza CGI e senza generazione AI. Il film è costruito come una produzione cinematografica e questo può facilmente far pensare ad effetti speciali. Non ho però trovato elementi tecnici che dimostrino una manipolazione digitale dei movimenti del robot. Al contrario, le caratteristiche meccaniche dichiarate, i successivi eventi dal vivo e le competizioni sono coerenti con la possibilità fisica di quei movimenti.
C'è però un punto decisivo. Il protagonista di quei video è principalmente AGIBOT A3. La stessa pagina di A3 Ultra incorpora una sezione denominata "A3 Platform Capability Demonstrations", quindi AGIBOT utilizza esplicitamente capacità sviluppate sulla piattaforma A3 per descrivere il potenziale della famiglia Ultra. Questo NON significa che ogni A3 Ultra comprato oggi esegua automaticamente quelle acrobazie premendo un pulsante.
E non bisogna neppure confondere "ripresa reale" con "movimento autonomamente inventato dal robot". Un movimento può essere perfettamente reale e contemporaneamente derivare da una traiettoria progettata, da reinforcement learning, motion capture, teleoperazione, imitazione oppure da un controller addestrato specificamente per quella sequenza.
Questa distinzione è fondamentale.
Le immagini non risultano CGI sulla base delle informazioni disponibili. I movimenti fisici sono compatibili con capacità dimostrate pubblicamente. Non esiste però una verifica indipendente frame per frame che permetta di certificare ogni sequenza del film pubblicitario. E soprattutto non abbiamo prove che i calci siano stati improvvisati da una AI generalista.
Abbiamo però un riscontro indipendente molto più interessante del video. Nell'agosto 2026 A3 ha partecipato ai World Humanoid Robot Games e AGIBOT riferisce una vittoria nella categoria kickboxing da 58 kg. Sono inoltre documentate routine agonistiche con calci in volo, rotazioni di 450 gradi e movimenti dinamici eseguiti davanti ad un pubblico, quindi fuori dal contesto di uno studio cinematografico. Questo rende l'ipotesi "è tutto CGI" scarsamente credibile.
La conclusione che considero più rigorosa è pertanto questa. I calci sono reali. Il film è promozionale. L'autonomia decisionale delle acrobazie NON è dimostrata dal film.
L'autonomia in batteria è buona, ma bisogna leggere la nota piccola
A3 Ultra monta 1.152 Wh complessivi. AGIBOT dichiara fino ad 8 ore di autonomia in uno scenario nel quale il tempo viene diviso in rapporto uno a uno tra cammino e permanenza in piedi. La casa stessa precisa che il valore varia in funzione della velocità e del carico. La ricarica completa richiede fino a due ore. Le batterie sono sostituibili in circa dieci secondi e il robot può effettuare autonomamente la ricarica.
Otto ore NON significano quindi otto ore correndo a 5 m/s, manipolando cinque chilogrammi e facendo calci volanti. Una batteria da 1,152 kWh non potrebbe alimentare per otto ore una macchina che assorbisse costantemente diversi kilowatt. Il dato riguarda l'utilizzo commerciale intermittente.
A pieno regime dinamico non ho trovato un valore ufficiale di autonomia misurato continuativamente e preferisco quindi non inventarlo. Possiamo però fare una semplice osservazione energetica. Se l'assorbimento medio fosse 1 kW, 1.152 Wh teorici corrisponderebbero a poco più di un'ora prima delle perdite. A 2 kW scenderemmo verso mezz'ora. La potenza di picco non equivale naturalmente alla potenza media. Il robot utilizza coppie elevate per intervalli brevissimi e recupera fasi a consumo molto inferiore.
È proprio per questo che la soluzione professionale non consiste nell'avere una batteria gigantesca. Consiste nel far tornare autonomamente il robot alla base oppure sostituire il pacco in pochi secondi.
I motori sono una delle poche zone nelle quali AGIBOT dice ancora poco
Qui ho trovato meno informazioni verificabili di quanto avrei voluto. La documentazione ufficiale descrive coppia articolare, controllo di posizione e forza, limiti delle articolazioni, temperature e diagnostica, ma non pubblica una scheda completa con modello commerciale del motore di ogni giunto, rapporto di riduzione, tipo di riduttore, costante di coppia e costruttore degli encoder.
Sappiamo che il ginocchio raggiunge 320 Nm di picco e che il controllo restituisce posizione, velocità e coppia dei giunti. Sappiamo inoltre che il sistema effettua diagnosi di sovratemperatura delle articolazioni. Non considero però corretto riempire il vuoto dichiarando che monti un particolare tipo di BLDC, harmonic drive o planetary gearbox senza una fonte primaria specifica.
Per chi vuole fare reverse engineering o ricerca applicata questa è forse la parte meno aperta di A3 Ultra. L'interfaccia verso il robot è documentata molto meglio del servoazionamento interno.
Le mani meritano un articolo a parte
Le OmniHand sono probabilmente il componente che sposta A3 Ultra dalla categoria "umanoide spettacolare" alla categoria "potenziale lavoratore mobile". La versione Ultra può arrivare a venti gradi di libertà complessivi nelle mani e AGIBOT dichiara capacità tattili omnidirezionali. L'interfaccia ROS 2 restituisce valori di pressione distribuiti sulle cinque dita, sul palmo e persino sul dorso della mano.
La società dichiara la capacità di manipolare oggetti che vanno da un foglio di carta fino a carichi nell'ordine dei 5 kg per braccio. È molto più difficile di quanto sembri. Prendere una scatola è relativamente semplice. Prendere un foglio senza schiacciarlo o lasciarlo scivolare richiede percezione tattile e controllo fine della forza.
Ed è precisamente qui che modelli VLA e sistemi di apprendimento da dimostrazione possono diventare più interessanti della locomozione spettacolare.
Può imparare un lavoro mostrando una sola volta cosa fare
AGIBOT pubblicizza per A3 Ultra una forma di few shot learning e parla anche di apprendimento da una singola dimostrazione per alcune attività. Il suo ecosistema di ricerca comprende dataset AgiBot World, simulatori e modelli Vision Language Action. Nel 2026 AGIBOT ha inoltre pubblicato ACoT-VLA e continua a rilasciare dataset destinati al reinforcement learning embodied.
La frase "glielo faccio vedere una volta e lo sa fare" va comunque presa nel senso corretto. Non significa che chiunque possa mostrargli una riparazione complessa su un motore e aspettarsi che da quel momento diventi meccanico. Significa che alcune skill possono essere adattate utilizzando pochissime dimostrazioni grazie a modelli precedentemente addestrati su una base enorme di dati.
È la stessa differenza che passa tra insegnare ad un uomo completamente ignorante ad usare un cacciavite ed insegnare una nuova procedura ad un tecnico che ne ha già usati mille.
Dove lo utilizzerei oggi davvero
Il primo impiego credibile è l'ispezione. Un A3 Ultra può muoversi all'interno di una struttura progettata per persone, attraversare porte, leggere strumenti attraverso le telecamere, utilizzare LiDAR per navigare, localizzarsi all'esterno mediante RTK e trasmettere i dati attraverso il 5G. In un impianto industriale, in un datacenter oppure in una struttura energetica, questo ha senso già oggi.
Il secondo è la sorveglianza tecnica e non la sicurezza armata. Può percorrere ciclicamente un'area, osservare indicatori, individuare ostacoli, acquisire immagini, ascoltare rumori anomali, leggere sensori o utilizzare strumenti aggiunti.
Il terzo è l'accoglienza ad alto valore aggiunto. Un robot che riconosce visitatori, parla più lingue, sa condurli fisicamente verso un luogo e possiede una knowledge base aziendale offre qualcosa di significativamente diverso dal classico chiosco con display.
Il quarto è la ricerca sull'embodied AI. Qui probabilmente A3 Ultra trova il proprio utilizzatore ideale. Si dispone nello stesso corpo di locomozione, manipolazione, LiDAR, visione RGB-D, audio, mani tattili, NVIDIA Thor, ROS 2 e simulazione.
Il quinto è la raccolta dati. Un'azienda che sviluppa modelli VLA può utilizzare la macchina per raccogliere dimostrazioni e poi addestrare il sistema nello stesso embodiment sul quale dovrà essere eseguito.
Il sesto è il telelavoro fisico. Un operatore potrebbe controllare ad alto livello un robot posto dall'altra parte del mondo, mentre la stabilizzazione, la navigazione locale e la prevenzione delle collisioni restano a bordo. Questo mi sembra molto più realistico a breve termine del classico "robot domestico che fa tutto".
E quanto costa davvero
AGIBOT non espone ancora sul proprio store internazionale un prezzo pubblico per A3 Ultra. È presente come prodotto commerciale e viene gestito principalmente tramite contatto commerciale. RobotShop lo offre invece attualmente a 103.599 dollari, specificando che nel prezzo statunitense sono comprese le tariffe doganali e che si tratta di un prodotto "On Demand". Un altro rivenditore specializzato, The Robot Studio, indica A3 Ultra a partire da 88.999 dollari.
Questi numeri vanno quindi letti come prezzi di canale, non come un MSRP universale stabilito da AGIBOT.
La cosa importante è che NON siamo più nella fase "arriverà forse nel 2028". RBTX commercializza specificamente A3 Ultra Developer e al momento della verifica indica un tempo di consegna usuale di circa tre settimane. RobotShop permette di aggiungerlo al carrello, pur classificandolo come prodotto ordinato al fornitore dopo l'acquisto.
È quindi già ordinabile, almeno attraverso alcuni canali professionali. In Europa la disponibilità pratica dipenderà ancora dal distributore, dalla configurazione, dall'assistenza e dall'integrazione richiesta. Non lo considererei ancora un prodotto consumer acquistabile come un computer.
La parte open source è reale, ma non bisogna raccontare favole
AgiBot pubblica repository ufficiali, simulatori, modelli robotici e progetti di ricerca. AimRT, il runtime sottostante utilizzato per molta comunicazione interna, è stato reso open source. Sono disponibili modelli URDF e asset di simulazione per A3 Ultra, SDK delle mani e progetti embodied AI come ACoT-VLA, Genie Sim e Genie Envisioner.
Non è invece open source l'intero robot. Non posso scaricare tutto il firmware, mandare in produzione i circuiti, costruirmi gli attuatori e ricreare A3 Ultra in garage. Ciò che è aperto è soprattutto il livello necessario per usare la macchina come piattaforma di sviluppo.
Per un maker tradizionale il prezzo rimane proibitivo. Per un laboratorio universitario, una startup robotica o un'azienda che oggi spende cifre analoghe per un manipolatore industriale, un AMR, sensori e sistemi di visione separati il confronto diventa molto meno assurdo.
La domanda vera non è se sappia dare un calcio volante
Dopo aver passato in rassegna la documentazione, la parte che mi impressiona meno di A3 Ultra è paradossalmente quella che diventa virale.
Il calcio volante dimostra che meccanica e controllo dinamico hanno fatto un salto notevole. È spettacolare, è difficile ed è reale per la piattaforma A3. Ma serve soprattutto a mostrarci quanto rapidamente il robot riesca a controllare il proprio corpo.
La cosa realmente nuova è un'altra.
Abbiamo ormai un umanoide di dimensioni umane con computer da 700 TOPS a bordo, ROS 2, HTTP API, Linux, LiDAR, visione RGB-D, telecamere panoramiche, microfoni, mani tattili, localizzazione centimetricamente precisa, 5G, batterie sostituibili, ricarica autonoma e la possibilità documentata di sostituire il suo cervello conversazionale con software scritto da noi. Può ricevere una propria identità, riconoscere persone, ascoltare, vedere, muoversi autonomamente e lasciare ad un modello esterno la pianificazione delle azioni.
Questo non è ancora l'androide generalista della fantascienza.
Ma è ormai una macchina sulla quale possiamo realmente iniziare a costruirlo.
E questa, secondo me, è la parte della storia molto più importante di un calcio volante.

Commenti
Nessun commento, per ora.
Per commentare serve un accesso. Qui siamo tutti tecnici e colleghi!
Accedi per commentare